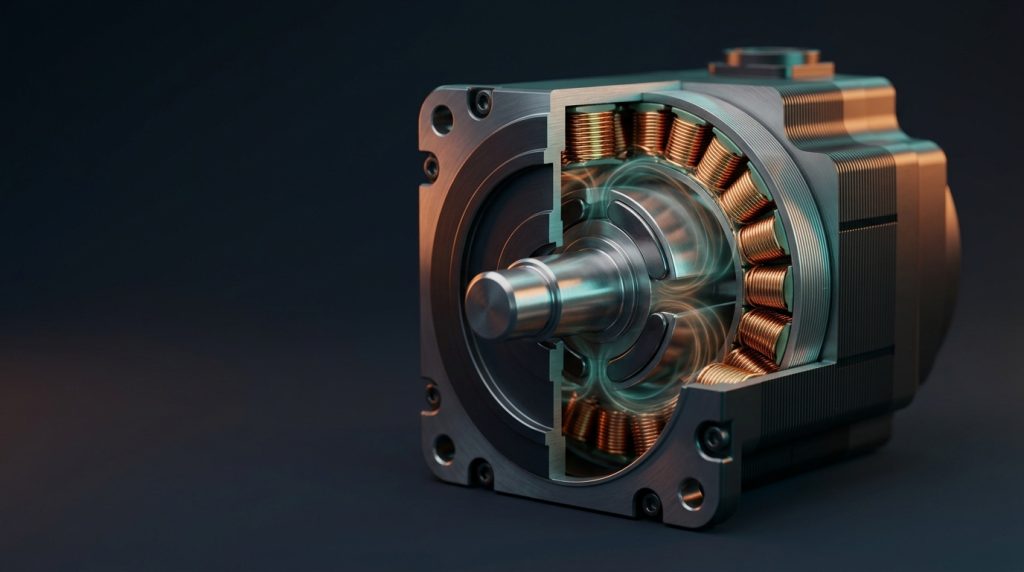

Khi chuyển từ động cơ DC có chổi than sang động cơ không chổi than, nhiều kỹ sư phần cứng gặp cùng một vấn đề: mô-men khởi động yếu, dòng đỉnh lớn hoặc động cơ rung ở tốc độ thấp. Nguyên nhân thường không nằm ở động cơ mà ở cách chuyển mạch pha và ước lượng vị trí rotor. Bài này phân tích nguyên lý động cơ BLDC từ cấu tạo đến từ trường quay, BEMF, rồi đối chiếu với cách IC điều khiển BLDC Fortior xử lý các phép tính đó bằng phần cứng chuyên dụng.
Cấu tạo động cơ không chổi than: stator, rotor và cảm biến vị trí
Động cơ BLDC (Brushless DC) đảo ngược cấu trúc của động cơ DC có chổi than: phần tạo từ trường nằm ở stator, phần quay là rotor mang nam châm vĩnh cửu. Vì không có chổi than và cổ góp, không có hồ quang cơ khí và không có mài mòn tiếp điểm — đây là lý do chính khiến BLDC được chọn cho quạt, bơm, máy nén và xe điện.
Stator và cuộn dây ba pha
Stator là lõi thép ghép lá (thường thép silic) xẻ rãnh, trong rãnh đặt cuộn dây ba pha lệch nhau 120° điện. Cách đấu dây phổ biến là hình sao (Y) hoặc tam giác (Δ). Số cực stator và số cực rotor quyết định số cặp cực p, từ đó quyết định quan hệ giữa tần số điện và tốc độ cơ: n = 60·f/p (vòng/phút).
Rotor nam châm vĩnh cửu
Rotor mang nam châm vĩnh viễn, phân thành hai nhóm chính: nam châm gắn bề mặt (Surface Permanent Magnet – SPM) và nam châm chìm (Interior Permanent Magnet – IPM). Với SPM, từ trở theo trục d và trục q gần bằng nhau nên chiến lược Id = 0 cho mô-men gần tối ưu. Với IPM, từ trở khác biệt rõ nên cần xét điều khiển MTPA (Maximum Torque Per Ampere) nếu muốn tận dụng từ trở.
Cảm biến Hall và encoder
Động cơ BLDC thường có ba cảm biến Hall lệch 120° hoặc 60° điện để biết vùng vị trí rotor, đủ cho chuyển mạch sáu bước (six-step). Nếu cần điều khiển FOC ở tốc độ thấp hoặc cần mô-men êm, encoder hoặc resolver cho góc chính xác hơn. Khi bỏ cảm biến, hệ thống phải ước lượng vị trí từ dòng và áp pha — đây là phần việc mà khối phần cứng chuyên dụng xử lý nhanh hơn nhiều so với tính bằng phần mềm.
Nguyên lý điều khiển BLDC: từ trường quay và sức điện động BEMF
Nguyên lý cốt lõi: dòng trong ba pha tạo ra một vector từ trường quay trong không gian stator. Rotor nam châm vĩnh cửu tự căn theo từ trường này. Muốn rotor quay liên tục và êm, vector từ trường stator phải quay đồng bộ và luôn lệch pha so với từ trường rotor một góc gần 90° điện.
Từ trường quay và chuyển mạch sáu bước
Cách đơn giản nhất là chuyển mạch sáu bước: mỗi thời điểm chỉ có hai pha dẫn, pha thứ ba để hở. Vector từ trường nhảy sáu vị trí trong một chu kỳ điện, gây gợn mô-men rõ ở tốc độ thấp. Ưu điểm là thuật toán nhẹ, phù hợp với ứng dụng quạt hoặc bơm không đòi hỏi mô-men phẳng.
Điều khiển định hướng từ trường (FOC)
FOC chuyển hệ tọa độ ba pha sang hệ quay dq bằng biến đổi Clarke rồi Park. Dạng viết gọn của Clarke: Iα = Ia; Iβ = (Ia + 2·Ib)/√3. Sau đó Park: Id = Iα·cosθ + Iβ·sinθ; Iq = −Iα·sinθ + Iβ·cosθ. Bộ điều khiển PI tác động lên Id và Iq, đầu ra là Vd, Vq, rồi biến đổi ngược và đưa vào SVPWM. FOC giảm đáng kể gợn mô-men so với sáu bước, nhưng đòi hỏi tính toán nhiều hơn mỗi chu kỳ PWM.
BEMF và quan hệ tốc độ – điện áp
Khi rotor quay, nam châm quét qua cuộn dây sinh sức điện động cảm ứng (Back-EMF – BEMF). Biên độ BEMF tỉ lệ với tốc độ và hằng số Ke của động cơ. Ở chế độ sensorless, BEMF chính là nguồn thông tin để ước lượng vị trí rotor. Hạn chế: khi tốc độ rất thấp, BEMF nhỏ, tỉ số tín hiệu trên nhiễu kém, nên các thuật toán sensorless thông thường không đủ tin cậy — cần kỹ thuật tiêm tín hiệu tần số cao (HFI) hoặc khởi động vòng hở có kiểm soát.
So sánh động cơ BLDC và động cơ DC có chổi than
| Tiêu chí | Động cơ DC có chổi than | Động cơ BLDC |
|---|---|---|
| Chuyển mạch | Cơ khí bằng chổi than – cổ góp | Điện tử bằng MOSFET/IGBT và driver |
| Mài mòn | Có, chổi than và cổ góp mòn dần | Không có tiếp điểm trượt |
| Bảo trì | Cần thay chổi than định kỳ | Giảm nhu cầu bảo trì cơ khí |
| Điều khiển tốc độ | Đơn giản, thay đổi áp phần ứng | Cần MCU, driver và thuật toán chuyển mạch |
| Hiệu suất ở tải nhẹ | Thấp hơn do tổn hao chổi than | Cao hơn nhờ không có tổn hao cơ khí đó |
| Chi phí điện tử | Thấp | Cao hơn do cần driver và MCU |
Điểm đánh đổi rõ nhất: BLDC loại bỏ chi phí bảo trì chổi than nhưng chuyển chi phí sang phần điện tử điều khiển. Vì vậy lựa chọn MCU và driver ảnh hưởng trực tiếp đến giá thành BOM và độ phức tạp firmware.
Giải pháp Fortior cho điều khiển động cơ BLDC
Fortior Tech là hãng thiết kế IC điều khiển động cơ, định vị ở nhóm vi điều khiển chuyên cho motor thay vì MCU đa dụng. Kiến trúc đặc trưng là ME core (Motor Engine) — tập hợp khối tính toán FOC, MDU, LPF, PID và SVPWM bằng phần cứng, chạy song song với lõi 8051. Cách chia việc này giúp vòng điều khiển dòng/áp không phụ thuộc hoàn toàn vào tốc độ thực thi phần mềm, đồng thời để lõi 8051 rảnh xử lý giao tiếp, bảo vệ và logic ứng dụng.
Với các dòng mới hơn như FU75xx, Fortior dùng lõi RISC-V kết hợp ME, cho phép điều khiển hai động cơ trong một chip — hướng phù hợp với máy giặt, điều hòa hoặc thiết bị có hai cơ cấu chấp hành. Bạn có thể xem tổng quan các dòng tại dòng sản phẩm Fortior.
Bảng mã IC điều khiển BLDC Fortior theo ứng dụng
| Mã linh kiện | Đặc điểm chính | Package / điện áp |
|---|---|---|
| FU6832L | ME core + lõi 8051 24MHz, 16KB Flash / 1KB RAM, tích hợp pre-driver 3P3N | LQFP48, 5~28V (pre-driver tới 36V) |
| FU6812L2 | IC điều khiển BLDC với 6 kênh PWM cho nghịch lưu ba pha | Dùng cho cấu hình 6PWM |
| FA1210H | ASIC điều khiển động cơ 1 pha, dòng 1.5A | HTSSOP14, 4.5–18V |
FU6832L phù hợp khi cần tích hợp pre-driver 3P3N cho nghịch lưu ba pha trong một chip, giảm số linh kiện ngoài. FU6812L2 hướng tới thiết kế cần 6 kênh PWM riêng để lái cổng MOSFET linh hoạt hơn. FA1210H là lựa chọn cho động cơ một pha công suất nhỏ, ví dụ bơm nước hoặc quạt trong thiết bị gia dụng.
Cách làm truyền thống và cách tiếp cận tích hợp
| Hạng mục | MCU đa dụng + firmware FOC | IC Fortior với ME core |
|---|---|---|
| Khối FOC, SVPWM | Viết và tối ưu bằng phần mềm | Khối phần cứng chuyên dụng |
| Tải CPU vòng điều khiển | Cao, phụ thuộc tần số PWM | Giảm nhờ ME chạy song song |
| Thời gian phát triển | Dài, cần hiệu chỉnh thuật toán | Ngắn hơn nhờ thư viện và công cụ của hãng |
| Linh kiện ngoài | Cần driver rời | Một số mã tích hợp pre-driver |
Với kỹ sư mới tiếp cận motor, lợi ích thực tế của ME core là giảm lượng mã phải viết cho vòng điều khiển dòng, nhờ đó tập trung vào đặc tính cơ khí, bảo vệ và giao tiếp. Tuy nhiên vẫn cần hiểu rõ nguyên lý BEMF và giới hạn sensorless ở tốc độ thấp để chọn cấu hình khởi động phù hợp.
Chọn IC điều khiển BLDC Fortior: checklist cho kỹ sư phần cứng
- Xác định điện áp bus và dòng đỉnh của động cơ, từ đó chọn MOSFET nghịch lưu với Vds thường chọn khoảng 1,5–2 lần điện áp bus để chừa biên cho gai áp khi đóng cắt.
- Chọn cấu hình driver: tích hợp pre-driver 3P3N (như FU6832L) hay cần 6 kênh PWM rời (như FU6812L2).
- Kiểm tra dung lượng Flash/RAM so với yêu cầu giao tiếp, bảo vệ và giao diện người dùng; FU6832L có 16KB Flash / 1KB RAM.
- Xác định có dùng cảm biến Hall hay chạy sensorless; nếu sensorless, đánh giá dải tốc độ thấp cần thiết và khả năng dùng HFI.
- Với ứng dụng một pha công suất nhỏ, cân nhắc ASIC như FA1210H (4.5–18V, 1.5A) thay vì giải pháp ba pha.
- Đặt tụ decoupling 100nF gần chân nguồn mỗi IC và tụ bulk phù hợp trên đường bus, theo thông lệ thiết kế driver motor.
- Bố trí đường sense dòng và mạch chia áp BEMF đối xứng, tránh nhiễu từ nhánh công suất.
Nắm vững nguyên lý động cơ BLDC — từ từ trường quay, BEMF đến giới hạn của sensorless — là điều kiện để chọn đúng IC điều khiển BLDC Fortior và cấu hình vòng điều khiển ngay từ giai đoạn thiết kế schematic.
Hỗ trợ từ JLC Technology cho thiết kế motor
JLC Technology cung ứng linh kiện bán dẫn và hỗ trợ giải pháp điều khiển động cơ dùng chip Fortior tại Việt Nam. Với các dự án BLDC, đội ngũ có thể trao đổi về mẫu thử IC, bo đánh giá để thử nghiệm thuật toán, rà soát schematic và layout phần nghịch lưu, cùng chứng từ CO/CQ theo yêu cầu sản xuất. Kỹ sư có thể xem thêm tổng quan vi điều khiển motor Fortior trước khi đặt câu hỏi kỹ thuật cụ thể.
Câu hỏi thường gặp
Nguyên lý động cơ BLDC khác động cơ DC có chổi than ở điểm nào?
Động cơ DC có chổi than dùng cổ góp cơ khí để đảo chiều dòng trong rotor, còn BLDC đảo chiều dòng trong stator bằng MOSFET và driver điện tử. Nhờ đó BLDC không có tiếp điểm trượt, giảm mài mòn cơ khí nhưng cần mạch điều khiển phức tạp hơn.
Vì sao điều khiển sensorless khó ở tốc độ thấp?
Ở tốc độ thấp, BEMF sinh ra rất nhỏ nên tỉ số tín hiệu trên nhiễu kém, khiến việc ước lượng vị trí rotor thiếu tin cậy. Các giải pháp thường dùng là khởi động vòng hở có kiểm soát hoặc tiêm tín hiệu tần số cao (HFI) để nhận biết vị trí.
FU6832L phù hợp với thiết kế BLDC nào?
FU6832L tích hợp ME core, lõi 8051 24MHz, 16KB Flash / 1KB RAM và pre-driver 3P3N trong package LQFP48, hỗ trợ dải 5~28V. Mã này phù hợp khi muốn giảm linh kiện ngoài cho nghịch lưu ba pha ở các ứng dụng quạt, bơm hoặc thiết bị gia dụng.
Khi nào nên dùng FA1210H thay vì IC ba pha?
FA1210H là ASIC điều khiển động cơ một pha, dòng 1.5A, điện áp 4.5–18V, package HTSSOP14. Nếu ứng dụng chỉ có một động cơ một pha công suất nhỏ như bơm hoặc quạt nhỏ, dùng ASIC một pha giúp đơn giản hóa thiết kế so với giải pháp ba pha.